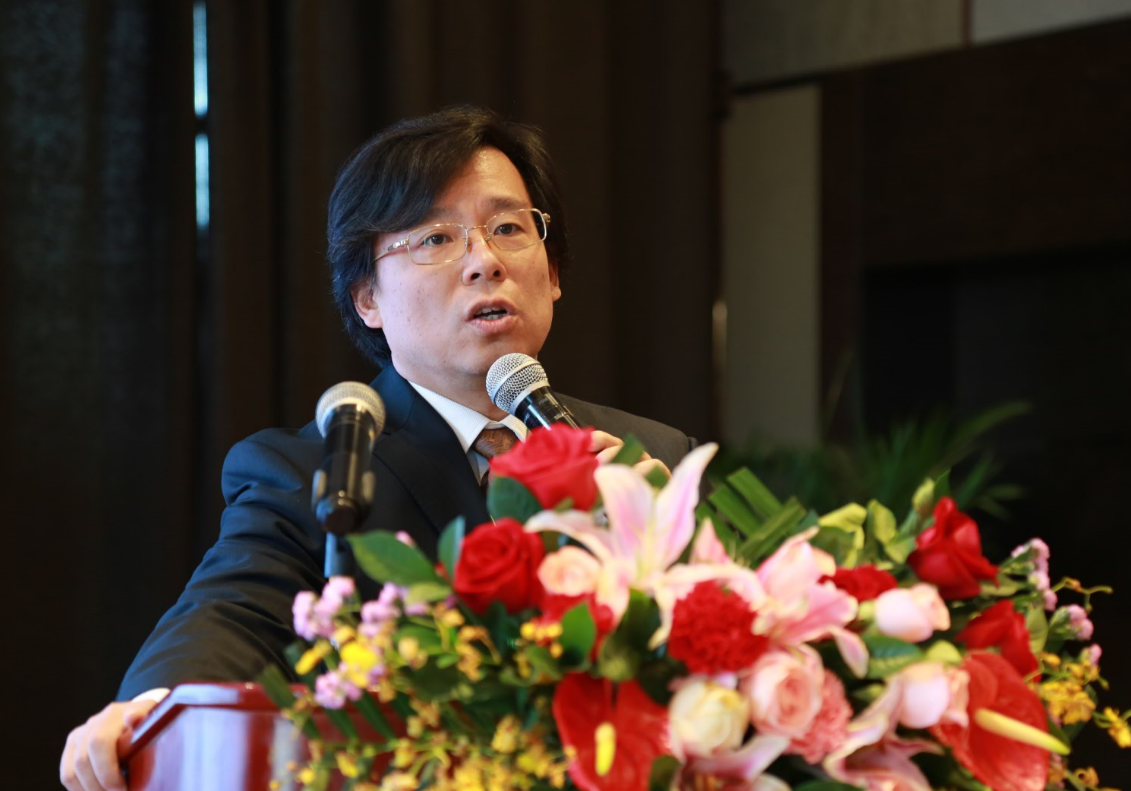
陈铭
研究员所在系所:生物医学制造与生命质量工程研究所
办公电话:021-34206079
电子邮件:mingchen@sjtu.edu.cn
通讯地址:上海市东川路800号 必赢线路检测3003A楼815室
个人主页:https://www.nsaihome.org.cn/
教育背景
1996-1999 在必赢线路检测3003机械设计与理论专业学习,获工学博士学位
1993-1996 在东北大学机械设计与理论专业学习,获工学硕士学位
1989-1993 在东北大学机械制造工艺与设备专业学习,获学士学位
工作经历
1999-2006 必赢线路检测3003必赢线路检测3003 讲师、副教授
2006 至今 必赢线路检测3003必赢线路检测3003 研究员
研究方向
神经符号具身智能方向
研究方向简介:神经符号人工智能是一种结合逻辑符号推理和神经网络概率学习的人工智能框架。通过融合符号逻辑系统的推理能力和神经网络的感知学习能力,形成感知、学习、决策、控制“知行合一”,训练与推断“训推一体”,可解释、可追溯“可信具身”的机器人智能控制架构,赋予机器人像人一样的直觉思维(系统1)和逻辑思维(系统2)能力,它清楚地知道自己的目的是什么、当下在做什么、为什么要做,以及如何做,在动力电池拆解、芯片封装、细胞工厂等绿色制造、高端制造、生物制造场景,应用前景广阔。
主要研究内容简介:聚焦动态、非结构化拆解环境下机器人自主拆解决策规划和敏捷控制问题,构建遵循“感知—推理—控制”分层融合的神经符号具身智能系统。通过引入神经谓词实现状态符号化以保障系统的可观察性,建立基于RobKiNet(机器人运动学信息神经网络)的直觉式运动规划以突破采样效率瓶颈,融合大语言模型与符号规划提升任务规划的稳健性,最终构建一个类似于人类直觉思维、推理决策与感知控制紧密结合的具身智能机器人自主拆解系统,从架构层面系统性保障智能体的可观察性、可控制性与稳定性,实现非结构化环境下复杂产品的自主、敏捷、稳健拆解。
招收研究生的要求:机械工程、智能制造、绿色制造、智能机器人等专业的优秀毕业生,对神经符号人工智能富有热情、有志于进一步在“人工智能+绿色制造”领域深造的青年人。
已毕业研究生去向:人形机器人、协作机器人等上市公司就业,世界一流大学机器人方向深造等。
关于我们的研究工作,请参考https://www.nsaihome.org.cn
微信公众服务号(神经符号AI Home)
学术兼职
全国绿色制造技术标准化技术委员会(TC337)副秘书长、TC337再制造分技术委员会副主任委员
课程名称:机械设计基础,授课对象:本科生,学时数:48,学分:3
课程名称:摩擦学与润滑理论,授课对象:研究生,学时数:48,学分:3
亮点工作
"知识与经验"OpenClaw——唤醒神经符号具身机器人的自主学习能力(2026年)
动力电池自主拆卸机器人的数字孪生系统(2025年)
神经符号AI赋能机器人直觉——机器人位置猜测网络RPSN(2024年)
动力电池自主移动拆解机器人的设计与实现——BEAM-1(2023年)
基于神经符号学原理的智能拆解系统(2022年)
科研项目
中华人民共和国工业和信息化部, 动力蓄电池高值资源化利用关键技术研发项目, 2021/6-2023/5
上海交大-英特尔合作研发项目,智能化拆解系统,2020/11-2022/12
国家自然科学基金项目面上项目, 51675343,报废汽车破碎残余物(ASR)催化气化机理及其资源化应用基础研究,2017/01-2020/12
上海汽车工业科技发展基金,车用动力电池回收处理与再利用研究,2014/01-2015/12
国家高技术研究发展计划(863计划),2013AA040202,退役乘用车高效拆解破碎分选技术及装备示范,2013/01-2015/12
国家自然科学基金项目面上项目, 51175342,报废汽车破碎残余物(ASR)热裂解/气化机理及其资源化应用基础研究,2012/01-2015/12
国家“十二五”科技支撑计划,2011BAF11B05,汽车绿色拆解与再利用关键技术与装备,2011/01-2013/12
上海市科学技术发展基金,08DZ1202900,乘用车回收利用关键技术研究与应用示范,2008/09-2010/10
国家“十一五”科技支撑计划,2006BAF02A18,报废汽车绿色拆解处理与利用关键技术及示范应用,2006/12-2009/12
国家“十一五”科技支撑计划,2006BAF02A01-02,绿色制造共性技术研究及应用,2006/12-2009/12
上海市科学技术发展基金,052312002,废旧汽车重要退役零部件再制造关键技术与示范研究,2005/11-2007/10
上海市科学技术发展基金,02DZ12103,上海报废汽车处置关键技术与示范研究,2002/09-2005/03
上海市科学技术发展基金,016921013,关于上海发展废旧汽车回收与再制造技术的研究,2001/08-2002/08
代表性论文专著
(1)著/译作
[1] 陈铭 著,《汽车产品的回收利用》,上海:必赢线路检测3003出版社,2017年,ISBN 978-7-313-14437-9
[2] 陈铭 著,《报废汽车的回收利用——理论与方法》,北京:机械工业出版社,2022年,ISBN 978-7-111-69555-4
[3] 陈铭 译,《报废汽车回收再利用教程》,上海:必赢线路检测3003出版社,2017年,ISBN 978-7-313-15644-0
(2)期刊论文
[1] 任伟, 王志刚, 杨华, 张翌盛, 陈铭. 基于神经符号的动力电池拆解任务与运动规划[J]. 计算机研究与发展(中国计算机学会会刊), 2021, 58(12): 2604-2617.
[2] Hengwei Zhang, Yisheng Zhang, Zhigang Wang, Shengmin Zhang, Huaicheng Li, Ming Chen(陈铭). A novel knowledge-driven flexible human-robot hybrid disassembly line and its key technologies for electric vehicle batteries(一种创新知识驱动的电动汽车电池柔性人—机器人混合拆解线及其关键技术)[J]. Journal of Manufacturing Systems 68 (2023) 338-353.
[3] Yanlong Peng, Zhigang Wang, Yuping Zhang, Pengxu Chang, Ziwen He, Ming Chen(陈铭). Industrial-grade trustworthy embodied system for power battery disassembly based on the disassembly NeuroSymbolic World Model(基于神经符号拆解世界模型的工业级电池包拆解可信具身系统)[J]. Journal of Manufacturing Systems 86 (2026) 247–263.
(3)国际会议论文
[1] Yanlong Peng, Zhigang Wang, Ziwen He, Pengxu Chang, Chuangchuang Zhou, Yu Yan, Ming Chen(陈铭). Decoding RobKiNet: Insights into Efficient Training of Robotic Kinematics Informed Neural Network (揭秘RobKiNet——机器人运动学信息神经网络的高效训练之道) [C]//2025 IEEE 21st International Conference on Automation Science and Engineering (CASE). IEEE, 2025: 1547-1554.
[2] Ziwen He; Zhigang Wang(王志刚); Yanlong Peng; Pengxu Chang; Hong Yang; Ming Chen(陈铭). Embodied Intelligence in Disassembly: Multimodal Perception Cross-valiation and Continual Learning in Neuro-Symbolic TAMP (具身智能赋能拆解——神经符号 TAMP 的多模态感知交叉验证与持续学习) [C]//2025 IEEE 21st International Conference on Automation Science and Engineering (CASE). IEEE, 2025: 1561-1568.
[3] Yanlong Peng, Zhigang Wang, Yisheng Zhang, Shengmin Zhang, Nan Cai, Fan Wu, Ming Chen(陈铭). Revolutionizing Battery Disassembly: The Design and Implementation of a Battery Disassembly Autonomous Mobile Manipulator Robot (BEAM-1)(电池拆解的革命——电池自主移动拆解机器人的设计与实现BEAM-1)[C]//2024 IEEE/RSJ International Conference on Intelligent Robots and Systems (IROS). IEEE, 2024: 6367-6374.
软件版权登记及专利
授权发明专利
1. 陈铭,王俊军,退役汽车发动机电子控制单元自动检测装置及方法,2015年11月18日,中国,ZL201310275775.5
2. 陈铭,张洪申,适用于多种轮胎的吊装棘杆,2014年8月20日,中国,ZL2013100223599.4
3. 陈铭,田进,汪路,报废汽车油箱钻孔装置,2014年7月16日,中国,ZL201210356703.9
4. 陈铭,陈利修,张洪申,一种用于轮胎起吊和搬运的对称式吊杆,2014年4月9日,中国,ZL201210187169.3
5. 陈铭,王俊军,张洪申,退役发动机电子控制模块无损高效自动化拆解装置,2013年12月18日,中国,ZL201210023172.1
6. 陈铭,朱明宇,苏皓,平台网纹珩磨头,2012年9月5日,中国,ZL201010581296.2
7. 陈铭,朱明宇,缸体油道自动清洁装置,2012年7月4日,中国,ZL201010212822.8
8. 陈铭,苏皓,汽车退役曲轴剩余疲劳寿命与尺寸精度的检测装置,2011年9月28日,中国,ZL200910312535.1
9. 陈铭,朱明宇,李玉杰,缸体主轴承孔卧式珩磨芯轴装置,2011年4月13日,中国,ZL201010147723.6
10. 陈铭,余建柏,汽车连杆大头孔的半自动电刷镀修复装置,2010年5月19日,中国,ZL200710037297.9
11. 陈铭,余建柏,汽车发动机缸体平面的半自动电刷镀修复装置,2010年5月19日,中国,ZL200710037304.5
12. 陈铭,王翔,汽车退役曲轴剩余疲劳寿命的检测方法,2010年3月24日,中国,ZL200710046922.6
13. 陈铭,余建柏,汽车曲轴主轴颈的半自动电刷镀修复装置,2010年2月10日,中国,ZL200710037296.4
14. 陈铭,李玉杰,刘永光,锥形导杆定位系统,2009年10月28日,中国,ZL200710047146.1
15. 陈铭,王成焘,王翔,汽车退役曲轴磁记忆检测专用的信号采集装置,2007年12月26日,中国,ZL200510028443.2
16. 陈铭,王成焘,王翔,汽车退役曲轴剩余疲劳寿命的检测装置,2007年8月15日,中国,ZL200410067573.2
2004年,国家科技进步二等奖
2011年,“十一五”国家科技计划执行突出贡献奖
2023年,机械工业科技进步二等奖
 学院OA系统
 jAccount登录
 ENGLISH
























 地址:上海市东川路800号必赢线路检测3003闵行校区必赢线路检测3003
 邮编:200240
 Email:https://www.mydrivers.org